Teknologi og styring
Bak landskapet på modelljernbanen ligger et komplett teknisk system. Togene styres digitalt, sensorer måler hva som skjer på anlegget, og programvare knytter det hele sammen til en automatisk styrt bane. Dette skaper en plattform der man kan utvikle og teste nye teknologiske løsninger.
Digital togstyring
Togene styres digitalt med DCC (Digital Command Control) gjennom en Z21-sentral fra Roco/Fleischmann. Sentralen er koblet til et eget lokalt nettverk på anlegget, og kan blant annet skru sporstrømmen av og på og styre fart og retning på hvert enkelt lokomotiv via dets DCC-adresse.
For å vite hvor togene befinner seg er banen delt inn i elektrisk isolerte seksjoner. Hver seksjon er koblet til en Z21 Detector X8 som registrerer om sporet er opptatt. Detektorene sender også RailCOM-data, slik at systemet ikke bare vet at et tog er der, men hvilket lokomotiv det er.
For å kommunisere med Z21-sentralen ble det utviklet egen programvare i Python som snakker Z21-protokollen direkte over nettverket. I tillegg brukes programmet JMRI PanelPro til å bygge en digital baneplan, der sporvekslene navngis og kobles til riktig maskinvareadresse i Z21-systemet.
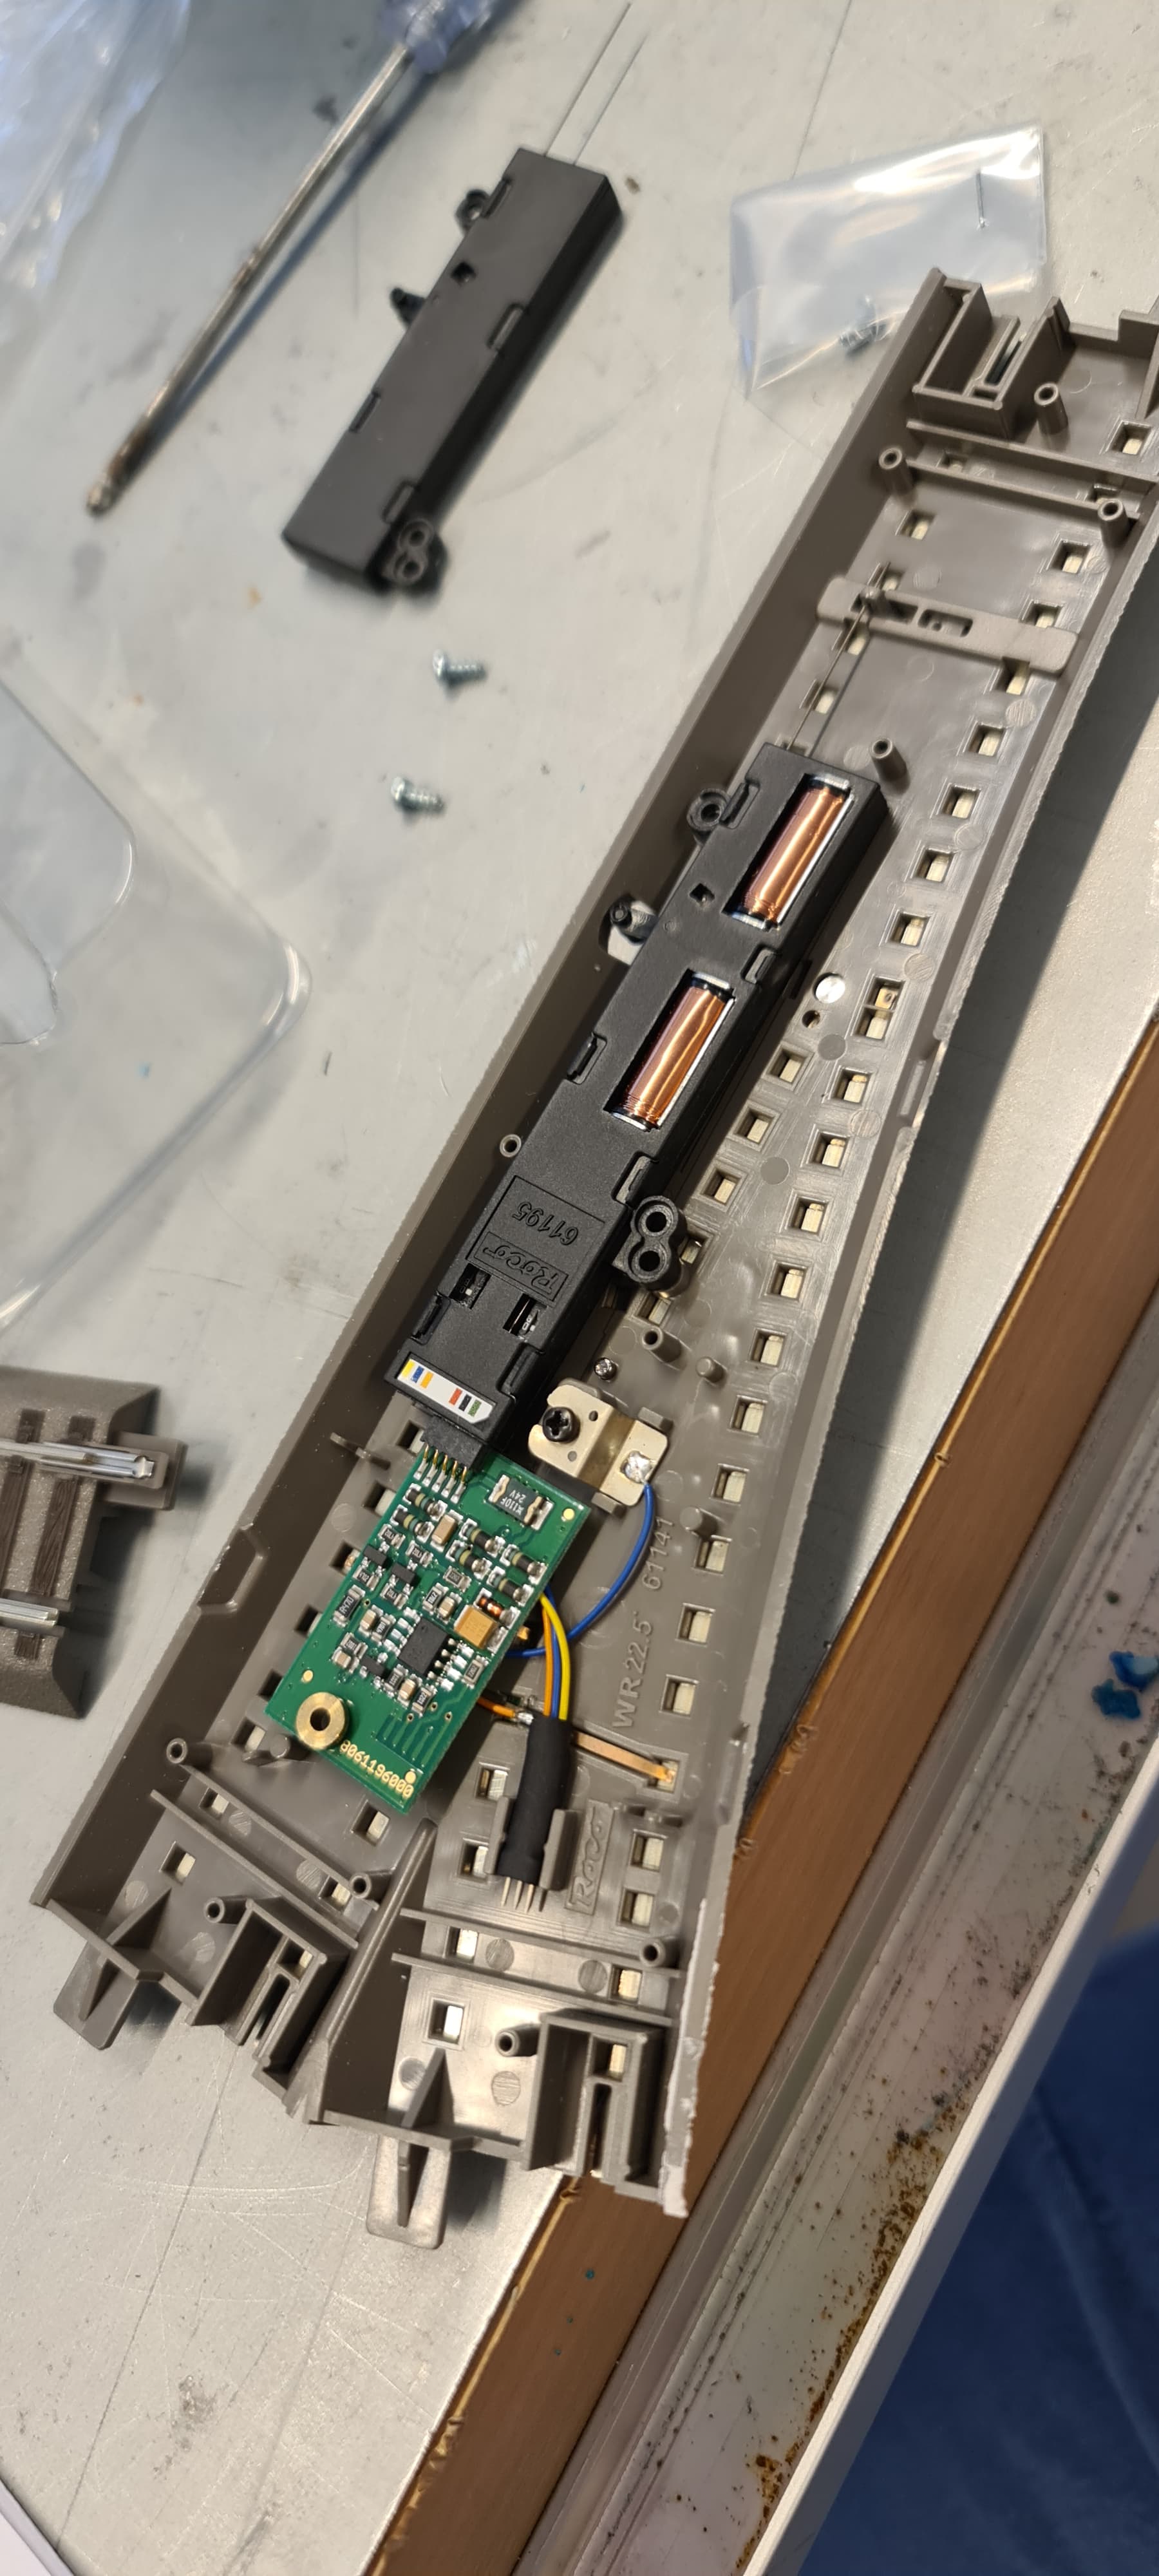
Sporvekslene på modellen styres elektronisk og er koblet til Z21-systemet.
Automatisk togstyring
Banen er delt inn i blokker som til enhver tid vet om de er opptatt eller ledige. Styringsprogramvaren bruker denne informasjonen til automatisk å planlegge ruter for hvert tog, sette sporveksler og løse konflikter når flere tog ønsker samme strekning samtidig. Dette er bygget opp som en digital tvilling av banen, der togenes bevegelser kan visualiseres og testes i programvare før de kjøres i virkeligheten.
I løpet av 2026 ble denne automatikken videreutviklet slik at togene kan kjøres automatisk gjennom et web-grensesnitt. Grensesnittet kjører på en Raspberry Pi ved anlegget, og fordi det er en helt vanlig nettside kan flere personer koble seg til samtidig fra hver sin telefon, nettbrett eller PC. Alle ser det samme sporplanet, de samme togene og de samme vekslene i sanntid.
Hvert tog kjenner seg selv igjen på banen ved hjelp av RailCOM, slik at systemet vet hvilket lok som befinner seg hvor, og kan gi hvert enkelt tog sin egen fartskontroll. Trykker man «Autonom» på et tog, velger toget selv neste strekning, stiller vekslene i forkant og reserverer blokken foran seg, slik at to selvkjørende tog aldri sikter på samme spor. Er veien opptatt, venter toget, men om det er et blindspor, snur det og kjører tilbake. I tillegg ligger det en kollisjonsvakt i bunnen som nødstopper et tog på vei inn i et opptatt spor. Dette er en sikkerhetsmekanisme som fungerer uavhengig av om toget kjøres manuelt eller automatisk.
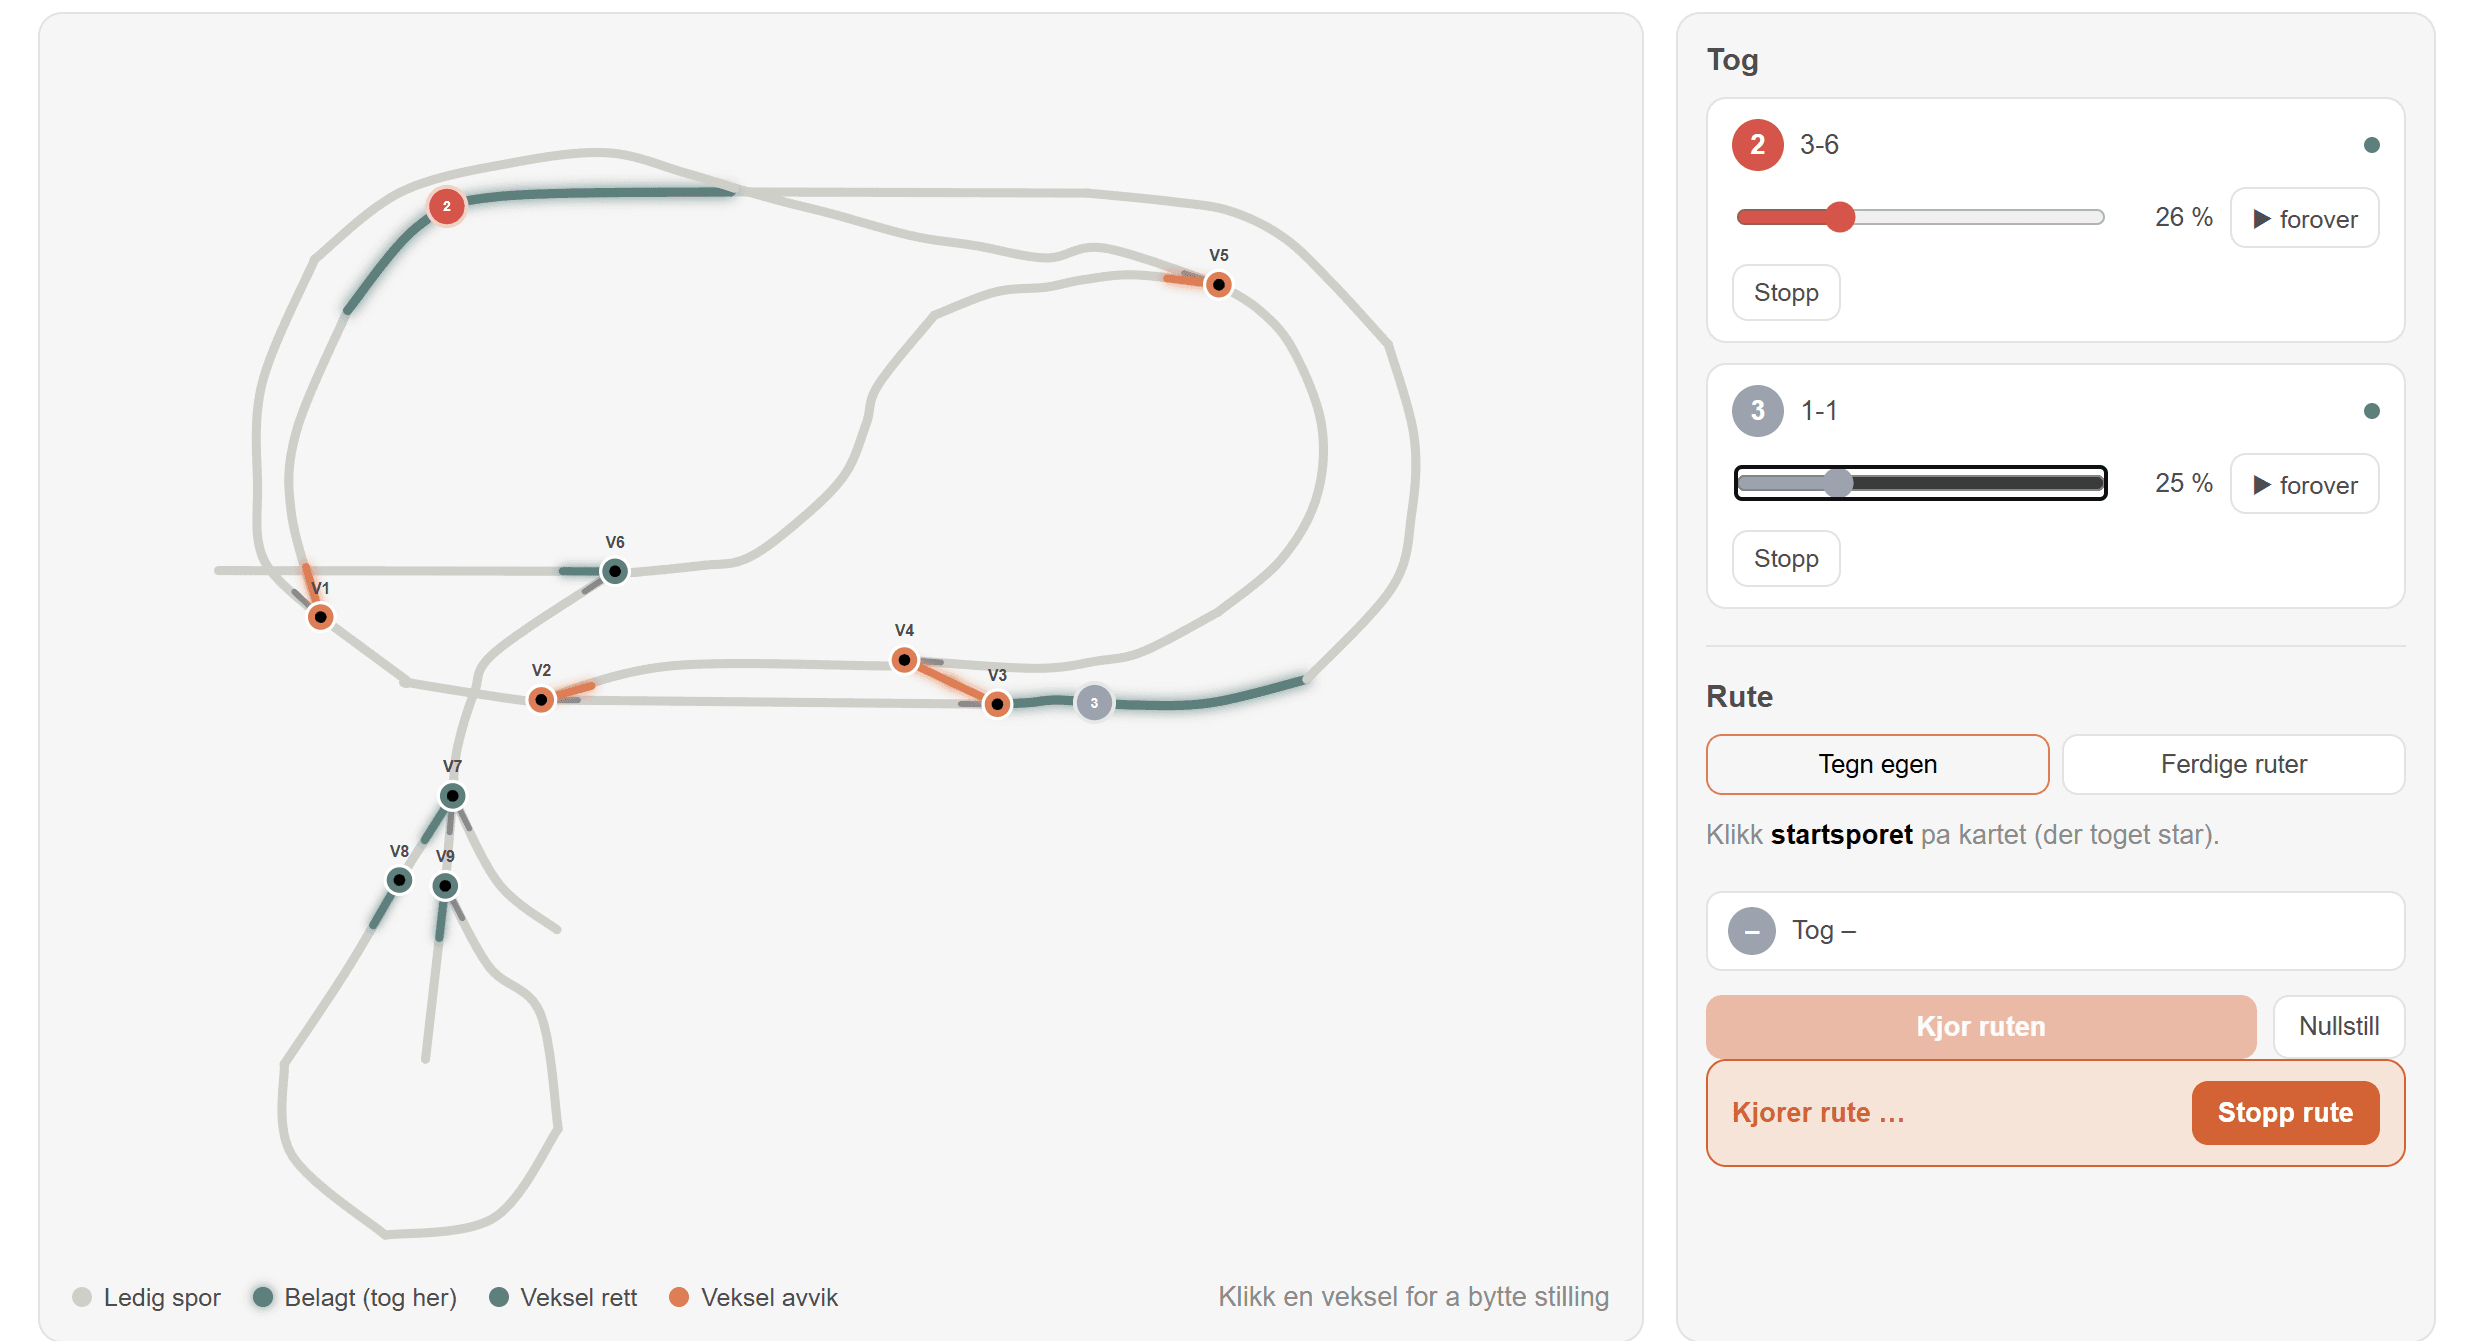
Togkjøringen kan styres automatisk gjennom et web-grensesnitt.
Maskinlæring
Ved planovergangen står det et kamera som kjenner igjen togene visuelt. I stedet for å basere seg utelukkende på sensorer i sporet, kan anlegget her «se» toget på samme måte som et menneske ville gjort. For å få til dette ble det brukt maskinlæring. Det ble tatt bilder av togene, som deretter ble merket for hånd og brukt til å trene en YOLOv11-modell. Modellen skiller i dag mellom et grått og et rødt tog, og markerer toget i bildet med en ramme og en score som viser hvor sikker deteksjonen er.
Modellen ble trent på et eget datasett og kjøres lokalt på den innebygde NPU-en i Raspberry Pi AI Camera. Raspberry Pi-en mottar dermed bare de ferdige resultatene, for eksempel «rødt tog, 92 % sikkert», og slipper å bruke prosessorkraft på selve bildebehandlingen. Dette gjør at gjenkjenningen kan kjøre flytende i sanntid samtidig som den samme Raspberry Pi-en brukes til togstyringen.
Hele anlegget kan startes med ett enkelt skript på Raspberry Pi-en. Når shell-skriptet kjøres, starter togserveren, togdeteksjonen og nettleseren automatisk. Det gjør anlegget enkelt å demonstrere uten at brukeren trenger kjennskap til koden som ligger bak.
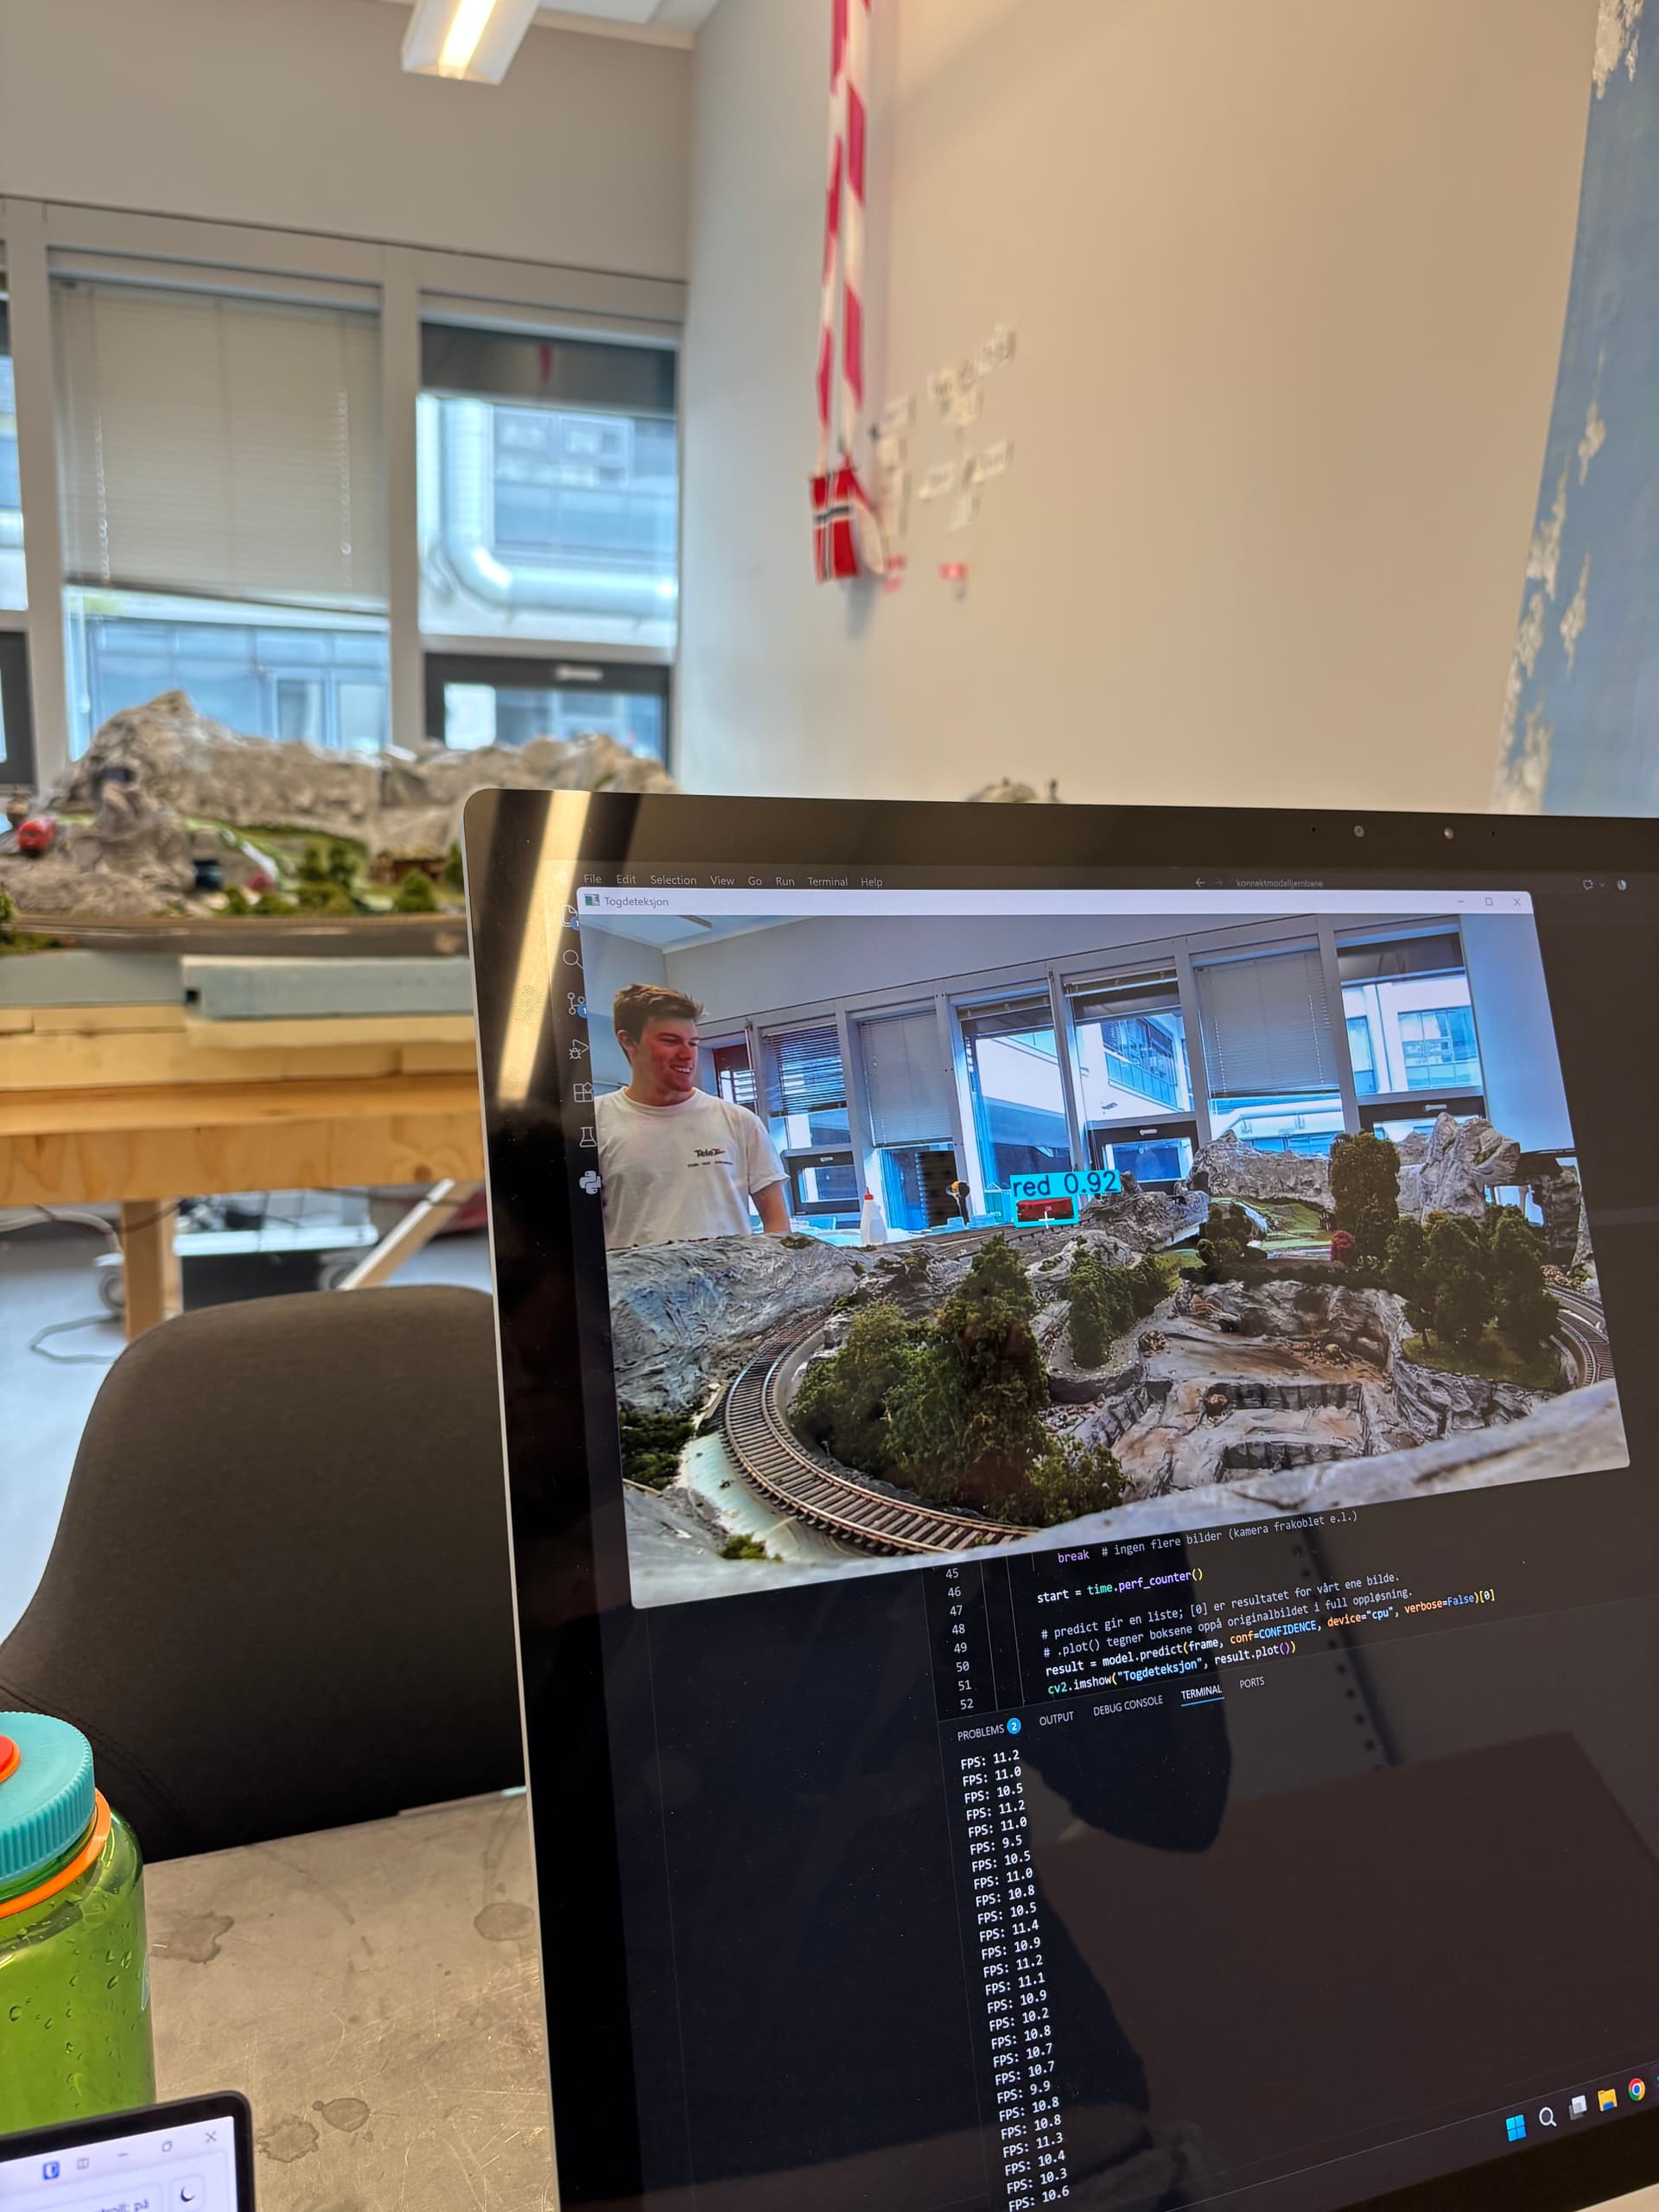
Kameraet er lært opp til å gjenkjenne tog, her et rødt tog ved planovergangen.
Et fundament for videre utvikling
Fordi sensorer og elektronikk kobles sammen over et felles MQTT-nettverk, er det enkelt å legge til nye enheter etter hvert som prosjektet vokser. Nye sensornoder kan kobles til uten å endre resten av systemet, og styringsprogramvaren kan bygges videre på uavhengig av den fysiske modellen.
Et naturlig neste steg er videreutvikling av TrainGate, en funksjon som er inspirert av Bane NORs eget TrainGate-system for å overvåke tog og oppdage skader på utstyr. Konseptet er allerede testet ut som en 3D-printet prototyp, og kan videreutvikles med sensorer og programvare etter hvert som nye studentgrupper bidrar til prosjektet.
Den samme tanken gjelder maskinlæringsdelen. Datasettet ligger åpent tilgjengelig for prosjektet, så hvis det skal gjenkjennes flere togtyper, personer, biler eller feil på materiellet, kan det legges til nye bilder som kan brukes til å trene modellen på nytt. Anlegget er med andre ord ikke et ferdig produkt, men en plattform – en fysisk modell som er realistisk nok til å belyse de samme problemstillingene som en ekte jernbane, kombinert med en programvarearkitektur som er utviklet for at nye studentgrupper skal kunne bygge videre på den.